Программно-аппаратный комплекс для изучения методов оптической навигации в помещении (indoor SLAM)
Цена указана за единицу. Под объём и комплектацию считаем отдельно.
Или позвоните: +7 (800) 201-05-46
Только телефон — остальное соберём в разговоре: комплектация, доставка, счёт.
Что вы получаете
- Гарантия от 12 до 36 месяцевСрок зависит от позиции. Диагностика и ремонт в гарантийный срок — бесплатно.
- Расчёт под вашу спецификациюЦена на сайте — за единицу. Под объём, комплектацию, доставку и монтаж считаем отдельно.
- Работа по 44-ФЗ и 223-ФЗСопровождение тендеров, подготовка документов, подбор поставщиков.
- Поставка по России, СНГ и за рубежПозиция под заказ — срок называем в расчёте вместе с ценой, а не обещаем заранее.
Вопрос по позиции — +7 (800) 201-05-46, бесплатно по России, или Info@gkpso.ru.
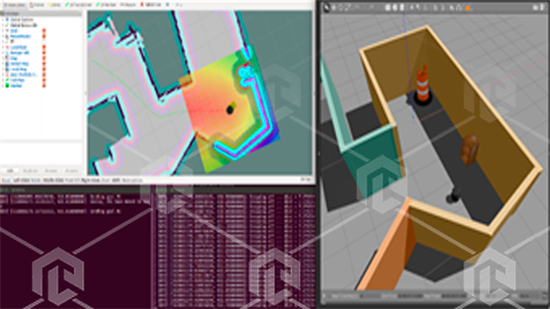
В данном модуле решается задача построения карты местности в незнакомом помещении по изображению с камеры (при поддержке или отсутствии дальномеров, опорных источников сигнала и т.п.) и дальнейшая навигация робота в рамках помещения.
Данный аппаратно-программный комплекс содержит в своем составе специализированное программное обеспечение, а также физический экземпляр объекта управления в виде малогабаритной самоходной платформы с установленной на борту камерой и набором дополнительных датчиков. Физический аппарат может осуществлять съемку местности с передачей видеосигнала на компьютер по беспроводному каналу связи для последующего анализа и обработки. В данном комплексе реализуются принципы работы с изображением на основе CV методов с навигацией по внешним меткам, а также освещаются базовые задачи работы с ROS системами с использованием виртуального окружения для отработки системы навигации c возможности отработки алгоритмов на реальном устройстве (роботе).
В качестве подвижного объекта выступает автономный роботизированный объект на подвижном основании, оснащенный оптическими камерами и дополнительными датчиками.
-
Учебная система позволяет отработать алгоритмы на виртуальной копии окружения, которая может быть перестроена с помощью встроенного редактора.
-
Виртуальный объект управления содержит эквивалентную имитацию физической камеры и датчиков, предназначенных для облегчения процесса калибровки алгоритмов, а также безопасности испытаний объекта.
-
Сигналы с виртуального набора сенсоров могут быть интерпретированы внешним ПО и использованы в рамках решения задач поиска или навигации.
-
Аналогично виртуальному окружению может быть изменена конфигурация лабиринта на физическом макете.
-
Полученный алгоритмы и отработанные параметры затем могут быть перенесены на реальный модельный объект для проведения испытаний.
Состав комплекса:
-
ПК с предустановленным ПО
-
Набор для возведения быстро-сборного лабиринта
-
Самоходный объект -робот с набортным мини-пк и комплектом датчиков
Габариты и вес комплекса (брутто):
-
Максимальные ДхШхВ(мм): 1000x1250x1000
-
Вес, кг: не более 40.
| Максимальные ДхШхВ(мм) | 1000x1250x1000 |
|---|---|
| Вес, кг | не более 40. |
| Артикул | ВИИ-МОПНА-01 |
|---|---|
| Наличие | Под заказ |
| Гарантия | от 12 до 36 месяцев |
Состав комплекса
- ПК с предустановленным ПО
- Набор для возведения быстро-сборного лабиринта
- Самоходный объект -робот с набортным мини-пк и комплектом датчиков
Срок поставки считаем под позицию и называем в расчёте вместе с ценой.
Гарантия от 12 до 36 месяцев — срок зависит от позиции. В гарантийный срок диагностика и ремонт бесплатны.
Доставка по России, СНГ и в зарубежные страны. Монтаж и пусконаладку обсуждаем отдельно.
Отзывы
0 отзывов о «Программно-аппаратный комплекс для изучения методов оптической навигации в помещении (indoor SLAM)»
Отзывов пока нет. Если вы работали с этой позицией, расскажите — опубликуем.
Оценок никто не ставил, поэтому рейтинга у позиции нет. Звёзд, которых не заслужили, мы не рисуем и средний балл не выводим.
Ещё из направления «Искусственный интеллект и нейронные сети»


